
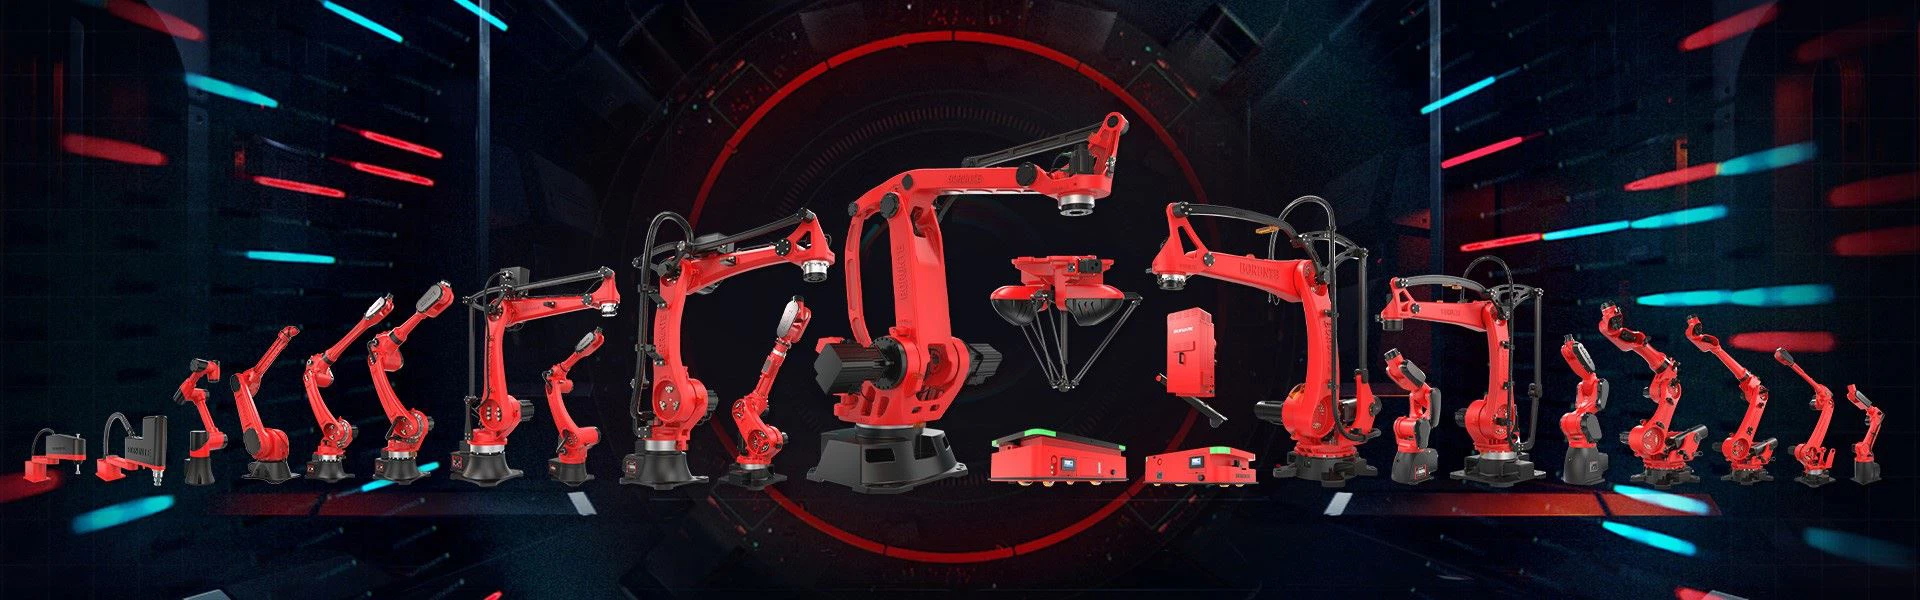
يشير روبوت إحداثيات الزاوية اليمنى إلى مناور متعدد الأغراض يمكنه تحقيق التحكم التلقائي والبرمجة القابلة للتكرار ودرجات متعددة من الحرية ودرجة حرية الحركة لإنشاء علاقة مكانية الزاوية اليمنى. يُعرف أيضًا باسم روبوت التنسيق المستطيل الكبير ، والمعروف أيضًا باسم روبوت الجمالون أو الروبوت العملاق ، ويتحقق سلوكه العملي بشكل أساسي من خلال إكمال الحركة الخطية على طول المحاور X و Y و Z.
الروبوت المشترك ، والمعروف أيضًا باسم مناور المفصل أو الروبوت متعدد المفاصل ، وحركته المشتركة هي الدوران ، على غرار الذراع البشرية. يعتبر الروبوت المشترك أحد أكثر أشكال الروبوتات الصناعية شيوعًا في المجال الصناعي اليوم ، وهو مناسب للأتمتة الميكانيكية في العديد من المجالات الصناعية. على سبيل المثال ، يمكن تصنيف التجميع الآلي والطلاء والمناولة واللحام والأعمال الأخرى وفقًا للهيكل.
ما هي الاختلافات بين الروبوتات المستطيلة التنسيق وروبوتات المفاصل؟
1 ، مساحة العمل والقدرة الاستيعابية:
(1). يبلغ طول القطعة الواحدة القياسية من نوع الإحداثيات المستطيلة 6 أمتار ، والتي يمكن أن تصل إلى 100 متر بعد التجميع ؛ يمكن أن تكون مساحة عمل الروبوت العملاق المدمج مساحة ثلاثية الأبعاد للغاية. تبلغ قدرة التحمل الفردية 10-200 كجم ، ويمكن أن يصل الهيكل الخاص إلى 2400 كجم.
(2). الحد الأقصى لنصف قطر العمل لنوع المفصل هو 3 أمتار ، ويمكن أن يعمل في أي زاوية ضمن نصف القطر الفعال. هناك العديد من المواصفات من 5 إلى 20 كجم للقدرة الاستيعابية ، ولكن الحد الأقصى هو 1300 كجم ، وهو مكلف للغاية في هذا الوقت.

2 ، دقة العمل
(1). نوع الإحداثيات المستطيلة: بسبب هيكلها البسيط ، فإن دقة تحديد المواقع المتكررة هي 0. 0 5 مم ، ويمكن أن يصل نوع المسمار اللولبي إلى 0.01 مم أو أعلى.
(2). نوع المفصل: دقة تحديد المواقع المتكررة 0. 0 6 مم ، نصف قطر صغير للحمل الخفيف 0. 02 مم ، دقة الحمل الثقيل 0.2 مم.
3 ، وضع الجمع
(1). هناك مجموعات مختلفة من نوع الإحداثيات المستطيلة ، مثل نوع القنطرية ، ونوع الكابولي ، والنوع المثبت على الحائط ، وما إلى ذلك وفقًا للأحمال المختلفة ، والسفر ، والوظائف ، ومتطلبات المساحة الخاصة ، يمكن تخصيص المنتجات للعملاء. في الوقت نفسه ، يمكن تمديد محور الدوران ومحور الدوران على أساس المحاور X و Y و Z لتشكيل روبوت DOF 5- و 6- DOF.
(2). يمكن تقسيم نوع المفصل إلى 6- روبوتات DOF وروبوتات Scara وروبوتات رباعية الوصلات ، مع أنواع قليلة نسبيًا ، وانتقائية ومرونة أقل بكثير من نوع الإحداثيات المستطيلة.

4 ، التركيب والصيانة الميكانيكية
(1). نوع الإحداثيات المستطيلة عبارة عن منتج معياري يمكن تفكيكه أو استبداله أو صيانته من قبل المستخدمين. جميع الأجزاء الميكانيكية عبارة عن تجهيزات عامة ، مع تكاليف صيانة منخفضة.
(2). نوع المفصل متكامل ومتكامل للغاية ، ولكنه يتطلب موظفين محترفين لتنفيذ التثبيت الميكانيكي. مساحة التثبيت أصغر من نوع الإحداثيات المستطيلة ، لكن مساحة عملها هي نصف قطر العمل بالكامل ، وتحتاج منطقة العمل إلى الحماية ، وبالتالي فإن مساحة الأرضية الإجمالية للجهاز لا تقل عن نوع الإحداثيات المستطيلة.
5 ، تشغيل برمجيات البرمجة والصيانة
(1). من النظام الكهربائي إلى نوع الإحداثيات المستطيلة للكمبيوتر العلوي ، فهو مفتوح ومرن. البرمجة بسيطة ، يمكن للمستخدم التوسع حسب الرغبة ، والتحكم بسيط وسهل التشغيل. يمكن معالجة مشكلات البرامج البسيطة وأعطال الأجهزة من قبل العملاء أنفسهم ، مثل استبدال محرك الدفع ، PLC ، وما إلى ذلك ، بتكاليف صيانة منخفضة.
(2). روبوت مفصلي: تكامل نظام البرنامج والدعوة المباشرة لوظائف المكتبة هي مزايا برمجياته. ومع ذلك ، يجب أن يكمل المورد البرمجة والتحكم من خلال التدريب المهني (تبلغ تكلفة برمجة الشركة المصنعة 300 يوان / ساعة) ، ويلزم فرض رسوم على البرامج الخاصة.
يتم التحكم في الصيانة والإصلاح بشكل كامل من قبل الناس. نظرًا لعدم توافق العلامات التجارية ، يجب تقديم أعطال الأجهزة مباشرة من قبل المورد أو الشركة المصنعة ، وهو ليس منتجًا شائعًا في السوق ، والتكلفة مرتفعة.