



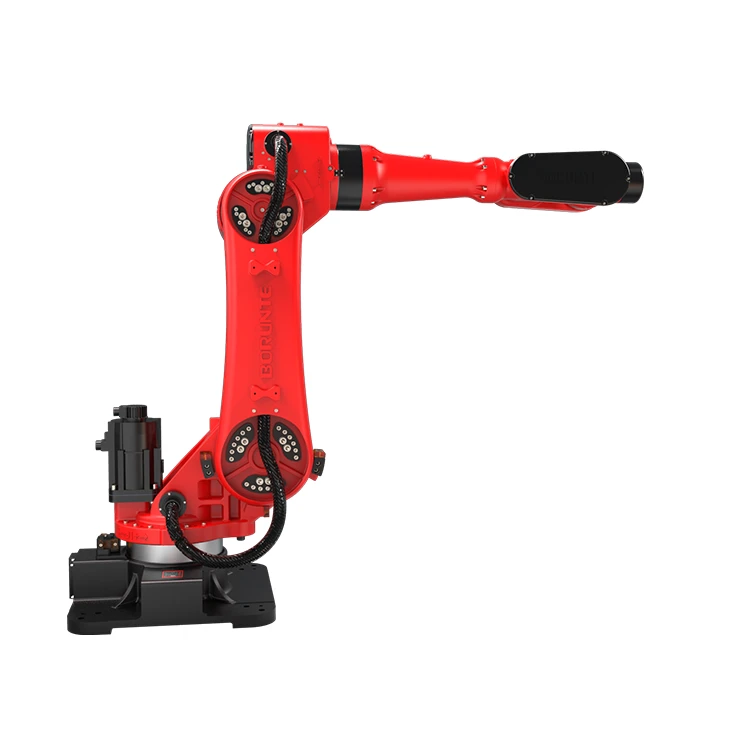


Brtirus2550a
المنتج lntroduction
يمكن استخدام هذا الروبوت في تصنيع مختلف الأجهزة الكهربائية (بما في ذلك الأجهزة المنزلية ، مثل أجهزة التلفزيون ، ومسجلات الأشرطة ، والغسالات ، والثلاجات ، والمنظفات الفراغية) ، والمحركات الصغيرة ، والسيارات ، وأجزاءها ، وأجهزة الكمبيوتر ، والألعاب ، والمنتجات الميكانيكية والكهربائية ومكوناتها.
معلمة المنتج (المواصفات)
|
نموذج |
طول الذراع (مم) |
القدرة على التحميل (كغ) |
التكرار (مم) |
مصدر الطاقة (KVA) |
الوزن الصافي (كغ) |
|
Brtirus2550a |
2550 |
50 |
±0.1 |
8.87 |
حوالي 725 |
ميزة المنتج والتطبيق
يمكن للتشغيل الدقيق أن يضمن وتحسين جودة المنتجات ، وتجنب الخطأ البشري. على وجه الخصوص ، يمكن للمعالج الصناعي العام التكيف مع متطلبات التغييرات السريعة في أصناف المنتجات وتلبية احتياجات الإنتاج المرن. وذلك لأن برنامج عمل المعالج وموقف الحركة (أو المسار) يمكن تغييره بمرونة ، مع الكثير من المرونة ، يمكن أن يغير محتوى العمل بسرعة ، لتلبية متطلبات الإنتاج. كأتمتة إنتاج الدُفعات المتوسطة والصغيرة يمكن أن تلعب دورها. يمكن أن يؤدي استخدام المعالج إلى تحسين إنتاجية العمل بشكل كبير وخفض التكاليف.
محرك الأقراص - عنصر التحكم في تعريف المنفذ المتكامل
رسم خرائط وحدة القيادة
|
وحدة القيادة mappin |
||||
|
ل 6 محاور |
ل 4 محاور |
منفذ (UVW) |
منفذ التشفير |
إشارات الفرامل |
|
1 محور |
1 محور |
S1 |
Encoder1 |
تمتص 1 |
|
6 محور |
4 محور |
S2 |
Encoder2 |
تمتص 2 |
|
2 محور |
2 محور |
S3 |
Encoder3 |
تمتص 3 |
|
5 محور |
3 محور |
S4 |
Encoder4 |
تمتص 4 |
|
3 محور |
/ |
S5 |
Encoder5 |
تمتص 5 |
|
4 محور |
/ |
S6 |
Encoder6 |
تمتص 6 |
|
Nأوت: 1. إذا تمت إضافة 7/8 المحور ، يتم تثبيت الوحدة النمطية في موضع تثبيت لوحة التحكم ، بحيث يتم نقل لوحة التحكم للخلف ، ويتم تثبيت مرحلات الفرامل من 7 و 8 محاور في منطقة احتياطية الوحدة النمطية. 2. يمكن تثبيت الوحدة التناظرية على الجانب. 3 ، انتبه إلى تفاصيل أسلاك لوحة الفرامل لعرض مخطط الدائرة في الفصل الأخير |
||||
Cوحدة Ontrol
هذه الوحدة هي منطقة التحكم الأساسية ، بما في ذلك لوحة التحكم ، والمدخلات والمخرجات IO (32 إدخال ، 32 إخراج) لوحة IO.
إضافيالوحدة النمطية
هذه المنطقة هي منطقة تثبيت اختيارية أو ممتدة. لم يتم تثبيت المعيار.
وصف حالة مؤشر الوحدة النمطية
|
صالة |
اسم |
وظيفة |
ملحوظة |
|
يخطئ |
ضوء عرض الحالة |
عرض الخطأ |
مؤشر خطأ حالة التشغيل |
|
يجري |
عرض العمل |
إشارة تشغيل النظام |
|
|
أسير الحرب |
عرض الطاقة |
مؤشر السلطة |
|
|
SAT1 |
عرض الحالة |
عرض حالة طبقة تطبيق البرنامج |
|
|
SAT2 |
عرض حالة الطبقة الأساسية للبرنامج |
التعريف المفصل الإرجاع 16 نواة
|
التعريف المفصل الإرجاع 16 نواة |
Nأوت: 1. يحدد هذا الجدول الأسلاك للنقطة الاحتياطية القياسية لمعايير الروبوت الستة- 2. إذا تم تمكين حزمة التكنولوجيا ، فقد يتم شغل وظيفة IO من خلال التعريف ، كما هو موضح في حزمة العملية ذات الصلة. |
|||
|
لا. |
I/O |
لا. |
I/O |
|
|
1 |
24V |
9 |
Y20 |
|
|
2 |
X20 |
10 |
Y21 |
|
|
3 |
X21 |
11 |
Y22 |
|
|
4 |
X22 |
12 |
Y23 |
|
|
5 |
X23 |
13 |
Y24 |
|
|
6 |
X24 |
14 |
Y25 |
|
|
7 |
X25 |
15 |
Y26 |
|
|
8 |
X26 |
16 |
0V |
|
يمكن منفذ شبكة الاتصال
|
يمكن منفذ شبكة الاتصال |
ملحوظة: |
||
|
لا. |
يُعرِّف |
||
|
1 |
Canl |
|
|
|
2 |
كانش |
|
|
|
3 |
can_gnd |
|
|
|
4 |
RS-485_A1 |
|
|
|
5 |
RS-485_B1 |
|
|
|
6 |
RS-485_GND |
|
|
|
7 |
RS-485_A2 |
|
|
|
8 |
RS-485_B2 |
|
|
|
ملاحظة: يحدد التعريف أعلاه الاتصالات لواجهات CAN1 و CAN2 ، ويجب عدم الخلط بينها وبين واجهة الشاشة. واجهة الشاشة عبارة عن واجهة إيثرنت قياسية يمكن استخدامها للاتصال البصري والبالي. |
|||
الوسم : تثبيت مرنة 6 محور روبوت ، الصين تثبيت مرنة 6 محور روبوت موردي ، الشركات المصنعة ، المصنع