


يشير توجيه وتوجيه AGV إلى العملية التي يتحكم فيها AGV في السرعة وزاوية التوجيه بناءً على إزاحة المسار ، وبالتالي ضمان أن AGV ينتقل بدقة إلى موضع وعنوان نقطة الهدف. يتضمن بشكل أساسي ثلاث نقاط فنية رئيسية:
1. تحديد المواقع
تحديد الموقع هو الخطوة الأساسية في التنقل والتوجيه في AGV ، والذي يحدد موقع وعنوان AGV بالنسبة للإحداثيات العالمية في بيئة العمل.
2. التصور البيئي والنمذجة
من أجل تحقيق حركة مستقلة لـ AGV ، من الضروري تحديد المعلومات البيئية المختلفة بناءً على أجهزة استشعار متعددة ، مثل حدود الطرق ، وظروف الأرض ، والعقبات ، وما إلى ذلك. يحدد AGV المناطق التي يمكن الوصول إليها والتي لا يمكن الوصول إليها في الاتجاه الأمامي من خلال الإدراك البيئي ، ويحدد الموقع النسبي في البيئة ، ويتنبأ بحركة العوائق الديناميكية ، وبالتالي يوفر أساسًا لتخطيط المسار المحلي.
3. تخطيط المسار
وفقًا لدرجة إتقان AGVs للمعلومات البيئية ، يمكن تقسيمها إلى نوعين: أحدهما هو تخطيط المسار العالمي بناءً على المعلومات البيئية المعروفة ، والآخر هو تخطيط المسار المحلي بناءً على معلومات المستشعر. البيئة الأخيرة غير معروفة أو غير معروفة جزئيًا ، أي يجب الحصول على حجم العوائق وشكلها وموضعها من خلال أجهزة الاستشعار.
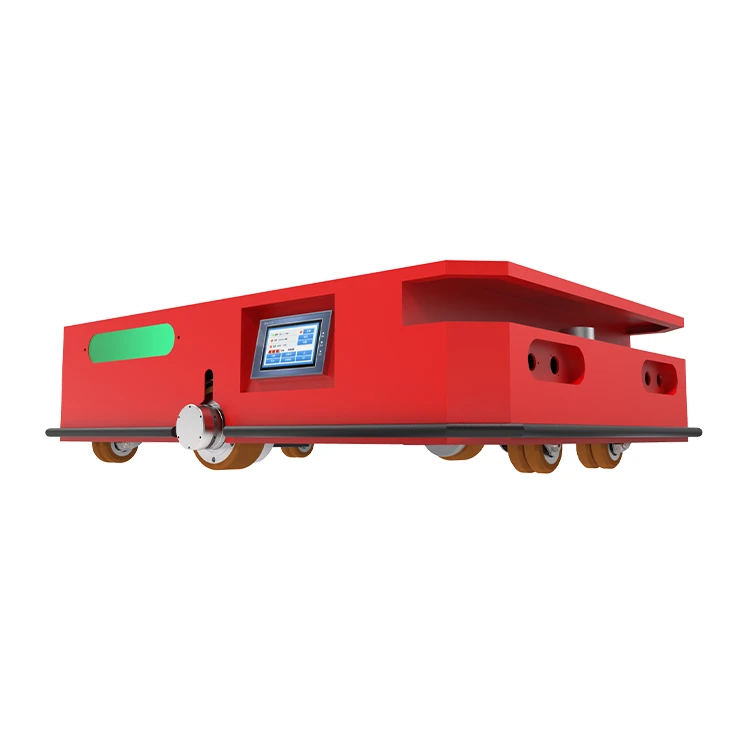
مقارنة بين طرق الملاحة AGV
تستخدم AGVs المبكرة في الغالب الشريط المغناطيسي أو الملاحة الكهرومغناطيسية ، والتي كانت لها مبادئ بسيطة وتكنولوجيا ناضجة وتكاليف منخفضة. ومع ذلك ، كان تغيير المسار أو توسيعه والصيانة اللاحقة أكثر تعقيدًا ، وكان بإمكان AGVs فقط اتباع الطرق الثابتة ولا يمكنها تحقيق التجنب الذكي ، أو تغييرات المهام في الوقت الفعلي من خلال أنظمة التحكم.
في الوقت الحالي ، طريقة التنقل السائدة لـ AGV هي رمز الاستجابة السريعة بالإضافة إلى التنقل بالقصور الذاتي ، وهو مرن نسبيًا في الاستخدام ويسهل وضع المسار أو تغييره. ومع ذلك ، فإن المسار يتطلب صيانة دورية. إذا كان الموقع معقدًا ، فيجب استبدال رمز الاستجابة السريعة بشكل متكرر. بالإضافة إلى ذلك ، يتم وضع متطلبات صارمة على دقة ومدة خدمة الجيروسكوب.
مع تطوير خوارزمية SLAM ، أصبحت SLAM طريقة التنقل المتقدمة المفضلة للعديد من مصنعي AGV. لا تتطلب SLAM مرافق تحديد المواقع الأخرى ، كما أن شكلها ومسارها مرنان وقابلان للتكيف مع البيئات المختلفة في الموقع. أعتقد أنه مع نضج الخوارزميات وضغط تكاليف الأجهزة ، ستصبح SLAM بلا شك طريقة التنقل السائدة لـ AGVs المستقبلية.
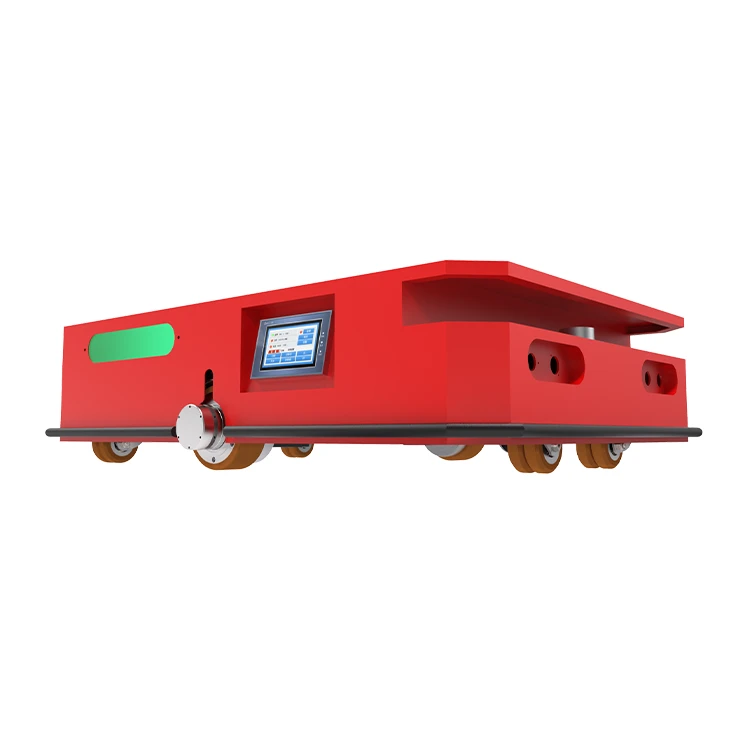
يمكن تقسيم SLAM تقريبًا إلى فئتين: SLAM بالليزر (2D أو 3D) و SLAM المرئي.
مرئي SLAM حاليًا في مرحلة مزيد من التطوير وتوسيع سيناريو التطبيق. حظي Visual SLAM باهتمام واسع النطاق بسبب مزاياها مثل كمية المعلومات الكبيرة والتطبيق الواسع. ومع ذلك ، تتطلب الخوارزميات متطلبات عالية للمعالج ، وعادة ما تتطلب وحدة المعالجة المركزية على مستوى سطح المكتب أو حتى وحدة معالجة الرسومات. ومع ذلك ، يستخدم AGV في الغالب المعالجات المدمجة ، مما يجعل من الصعب تطبيقه على نطاق واسع على أجهزة AGV الصغيرة في فترة زمنية قصيرة.
بدأ الليزر SLAM في وقت أبكر من SLAM البصري ، ونظريته وتقنيته ناضجة نسبيًا. تم التحقق من ثباتها وموثوقيتها ، كما أن متطلبات أدائها للمعالجات أقل بكثير من SLAM المرئي. على سبيل المثال ، يمكن تشغيل SLAM بالليزر السائد في الوقت الفعلي على وحدات المعالجة المركزية ARM العادية. حاليًا ، أطلق بعض مصنعي AGV منتجات تعتمد على نظام الملاحة بالليزر SLAM. مما لا شك فيه ، سيظل الليزر SLAM هو الحل الرئيسي لـ SLAM لفترة من الوقت.
تم تطوير تقنية الملاحة والتوجيه AGV نحو مرونة أعلى ودقة أعلى وقدرة أقوى على التكيف ، وأصبح اعتمادها على علامات التنقل المساعدة أقل وأقل. إن طريقة التنقل بالمسار المجاني لتحديد المواقع في الوقت الفعلي وإنشاء الخرائط ، مثل SLAM ، هي بلا شك اتجاه التطوير المستقبلي. أعتقد أنه في المستقبل القريب ، سيؤدي تكامل تقنيات مثل 5G والذكاء الاصطناعي والحوسبة السحابية وإنترنت الأشياء والروبوتات الذكية إلى إحداث تغييرات اهتزازية في صناعة AGV ، وستؤدي طريقة الملاحة SLAM بمرونة ودقة وقدرة أعلى تكون أيضًا أكثر قدرة على التكيف مع بيئات العمل الديناميكية المعقدة والمتغيرة باستمرار. بعد التطوير المشترك للتخصصات المتعددة ، سيكون هناك بالتأكيد المزيد من تقنيات الملاحة AGV المتطورة في المستقبل.